炒作背后的真论文:Axis 的远程操作引擎究竟如何运作
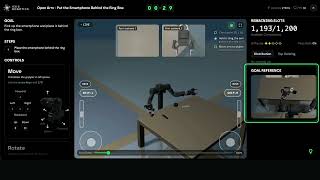
抛开新闻稿,这里确实存在一项真实的工程成果。Axis 的平台允许全球贡献者通过浏览器远程操控模拟机械臂,生成演示轨迹,这些轨迹随后被验证、过滤、平滑和增强后输入模型训练管道[1]。该管道并非空谈:Axis 自己发表的同行评审论文报告了包含207项任务和超过5万条轨迹的数据集,并显示使用这些数据对 pi0.5 模型进行持续预训练后,性能提升了5.8%,且比 RoboCasa365 基线高出37.3%[1][2]。来自加州大学伯克利分校、佐治亚理工学院、德州农工大学、约翰斯·霍普金斯大学、宾夕法尼亚大学、密歇根大学、新加坡国立大学和台湾科技大学的研究人员与 Axis 员工共同署名了这篇论文,这是本事件中最接近独立技术验证的内容[1]。这部分值得认真对待:它对一个真实的物理AI数据问题——机器人操作模型极度缺乏多样化的真实世界交互数据——做出了可衡量但有限的贡献;而通过众包模拟远程操作来廉价生成更多数据是一种合理(尽管尚未大规模验证)的方法。